info@tjwdhk.cn
+86-15022269233
ภาษาไทย
English
Afrikaans
Latviešu
Hrvatski
lugha ya Kiswahili
አማርኛ
ភាសាខ្មែរ
ქართული
Hausa
Somali
Español
Português
русский
Français
日本語
Deutsch
tiếng Việt
Italiano
Nederlands
ภาษาไทย
Polski
한국어
Svenska
magyar
Malay
বাংলা ভাষার
Dansk
Suomi
हिन्दी
Pilipino
Türkçe
العربية
Indonesia
Norsk
تمل
český
ελληνικά
український
فارسی
தமிழ்
नेपाली
Burmese
български
Қазақша
Azərbaycan
Slovenský jazyk
Lietuvos
Eesti Keel
Română
Srpski језик
บ้าน
สินค้า
แพลตฟอร์มการเคลื่อนไหว
ระบบหุ่นยนต์
UAV ซีรีส์
แพลตฟอร์มแบบมีล้อ
แพลตฟอร์มที่ติดตาม
แพลตฟอร์มพิเศษทุกพื้นที่
หุ่นยนต์สี่เท่า
โครงหุ่นยนต์เพื่อการศึกษา
หุ่นยนต์เพื่อการเกษตร
หุ่นยนต์ทำความสะอาด
หุ่นยนต์ตรวจสอบอัตโนมัติ
หุ่นยนต์ดับเพลิง
หุ่นยนต์บริการ
หุ่นยนต์จัดการ
โซลูชั่น
โซลูชั่นการเกษตร
โซลูชั่นการก่อสร้าง
โซลูชั่นด้านพลังงาน
โซลูชั่นทางทะเล
โซลูชั่นการรักษาความปลอดภัย
โซลูชั่นฉุกเฉินและกู้ภัย
การปรับแต่ง
การปรับแต่งแชสซี
การพัฒนาหุ่นยนต์ที่สมบูรณ์
การออกแบบโซลูชันเฉพาะอุตสาหกรรม
ความร่วมมือ OEM / ODM
บริษัท
เกี่ยวกับเรา
พันธกิจและวิสัยทัศน์
ทีมวิจัยและพัฒนา
พันธมิตรระดับโลก
ดาวน์โหลดซอฟต์แวร์
อินเทอร์เฟซ
ข้อกำหนดการใช้งาน
ข่าวสารและข้อมูลเชิงลึก
ข่าวบริษัท
การเปิดตัวผลิตภัณฑ์
กรณีศึกษา
ข้อมูลเชิงลึกด้านอุตสาหกรรมI
ติดต่อเรา
ติดต่อเรา
English
Afrikaans
Latviešu
Hrvatski
lugha ya Kiswahili
አማርኛ
ភាសាខ្មែរ
ქართული
Hausa
Somali
Español
Português
русский
Français
日本語
Deutsch
tiếng Việt
Italiano
Nederlands
ภาษาไทย
Polski
한국어
Svenska
magyar
Malay
বাংলা ভাষার
Dansk
Suomi
हिन्दी
Pilipino
Türkçe
العربية
Indonesia
Norsk
تمل
český
ελληνικά
український
فارسی
தமிழ்
नेपाली
Burmese
български
Қазақша
Azərbaycan
Slovenský jazyk
Lietuvos
Eesti Keel
Română
Srpski језик
ค้นหา
บ้าน
สินค้า
โซลูชั่น
การปรับแต่ง
บริษัท
ดาวน์โหลดซอฟต์แวร์
ข่าวสารและข้อมูลเชิงลึก
ติดต่อเรา
ติดต่อเรา
บ้าน
สินค้า
แพลตฟอร์มการเคลื่อนไหว
ระบบหุ่นยนต์
UAV ซีรีส์
โซลูชั่น
โซลูชั่นการเกษตร
โซลูชั่นการก่อสร้าง
โซลูชั่นด้านพลังงาน
โซลูชั่นทางทะเล
โซลูชั่นการรักษาความปลอดภัย
โซลูชั่นฉุกเฉินและกู้ภัย
การปรับแต่ง
การปรับแต่งแชสซี
การพัฒนาหุ่นยนต์ที่สมบูรณ์
การออกแบบโซลูชันเฉพาะอุตสาหกรรม
ความร่วมมือ OEM / ODM
บริษัท
เกี่ยวกับเรา
พันธกิจและวิสัยทัศน์
ทีมวิจัยและพัฒนา
พันธมิตรระดับโลก
ดาวน์โหลดซอฟต์แวร์
อินเทอร์เฟซ
ข้อกำหนดการใช้งาน
ข่าวสารและข้อมูลเชิงลึก
ข่าวบริษัท
การเปิดตัวผลิตภัณฑ์
กรณีศึกษา
ข้อมูลเชิงลึกด้านอุตสาหกรรมI
ติดต่อเรา
ติดต่อเรา
ส่งอีเมลถึงเรา
บ้าน
สินค้า
สินค้า
สินค้า
แพลตฟอร์มการเคลื่อนไหว
แพลตฟอร์มแบบมีล้อ
แพลตฟอร์มที่ติดตาม
แพลตฟอร์มพิเศษทุกพื้นที่
หุ่นยนต์สี่เท่า
โครงหุ่นยนต์เพื่อการศึกษา
ระบบหุ่นยนต์
หุ่นยนต์เพื่อการเกษตร
หุ่นยนต์ทำความสะอาด
หุ่นยนต์ตรวจสอบอัตโนมัติ
หุ่นยนต์ดับเพลิง
หุ่นยนต์บริการ
หุ่นยนต์จัดการ
UAV ซีรีส์
สินค้าใหม่
ช่วงล่างของแชสซีตีนตะขาบยางตีนตะขาบ
ช่วงล่างแบบตีนตะขาบ | แชสซีติดตามยางและหุ่นยนต์
W6 แท่นล้อสำหรับงานหนัก
W3 แท่นล้อสำหรับงานปานกลาง
W1 แพลตฟอร์มแบบมีล้อสำหรับงานเบา
ดูเพิ่มเติม
View as
แชสซีแบบล้อพวงมาลัยทั้งหมด
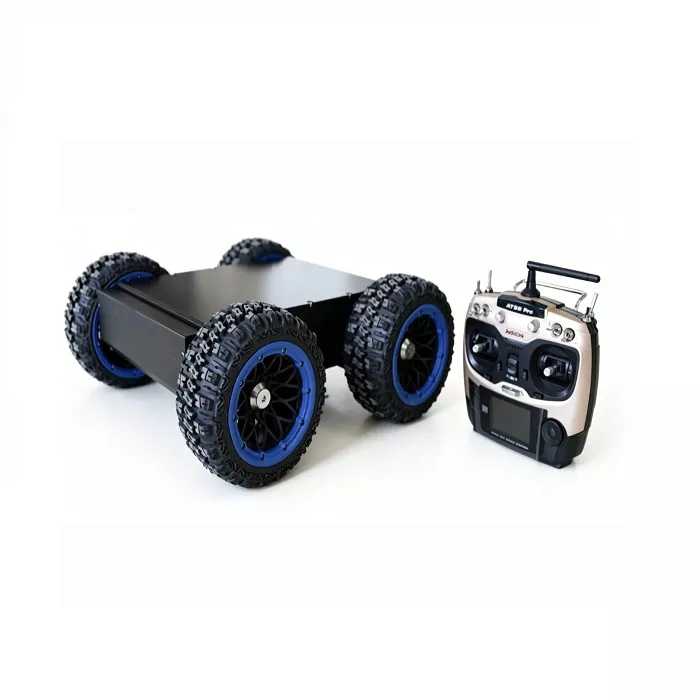
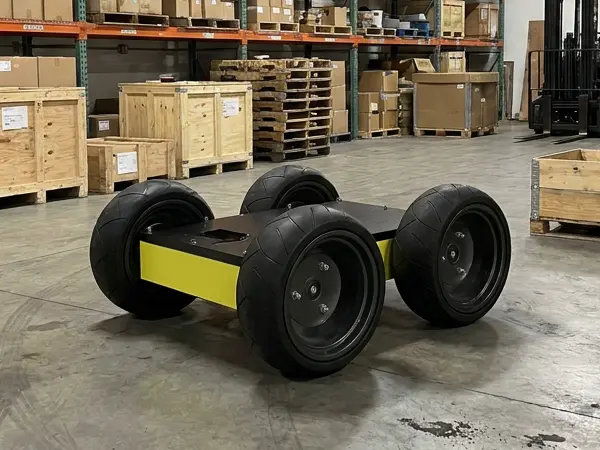
WD-W3-4400M/L ซีรีส์แชสซีแบบล้อพวงมาลัยทุกล้อเป็นแพลตฟอร์มหุ่นยนต์บังคับเลี้ยวสี่ล้อ 4WS สากล ซึ่งสร้างขึ้นด้วยระบบขับเคลื่อน 4 ล้ออิสระ ระบบบังคับเลี้ยวแบบอิสระ และระบบกันสะเทือนแบบอิสระ รองรับโหมดการเคลื่อนไหวที่ยืดหยุ่นหลายโหมด: การเดินหน้า/ถอยหลัง, การเลื่อนด้านข้าง, การเลี้ยวเป็นศูนย์ในแหล่งกำเนิด และการบังคับเลี้ยวของ Ackermann โครงสร้างยานพาหนะทั้งหมดมีขนาดกะทัดรัด แข็งแรง และทนทาน พร้อมด้วยมอเตอร์ฮับแบบเซอร์โวไฟฟ้า ลูกค้าสามารถเลือกยางกันระเบิดแบบรังผึ้งแข็งหรือยางลมยางสำหรับภูมิประเทศที่แตกต่างกัน บำรุงรักษาง่ายรายวัน แบตเตอรี่ลิเธียมมาตรฐาน 48V30Ah พร้อมระบบป้องกัน BMS เต็มรูปแบบ การออกแบบที่อยู่อาศัยเชิงอุตสาหกรรมอันงดงามพร้อมพื้นที่ภายในห้องโดยสารขนาดใหญ่สำหรับติดตั้งเซ็นเซอร์ ตู้ควบคุม และอุปกรณ์เสริมอื่นๆ สองรุ่น (M ขนาดเล็กบรรทุกหนัก / L ใหญ่ออฟโรด) ครอบคลุมความต้องการในการบรรทุกและผ่านที่แตกต่างกัน ใช้กันอย่างแพร่หลายในการลาดตระเวน การตรวจสอบท่อ การสำรวจภาคสนาม การวิจัยทางวิทยาศาสตร์ของมหาวิทยาลัย และโครงการสอนหุ่นยนต์
ดูเพิ่มเติม >>
ส่งคำถาม >>
หุ่นยนต์ส่งของอัตโนมัติ
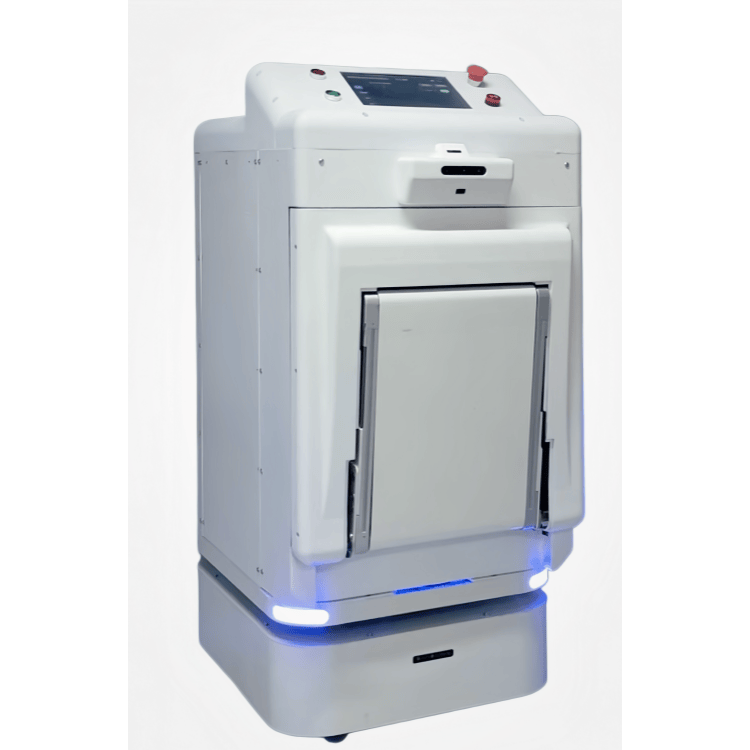
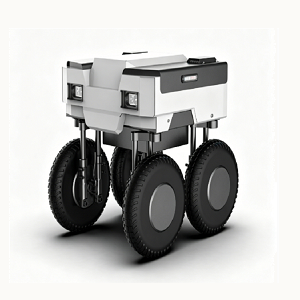
หุ่นยนต์ขนส่งอัตโนมัตินี้มีน้ำหนักบรรทุก 20 กก. และระบบนำทาง LiDAR SLAM เพื่อการขนส่งภายในอาคารที่แม่นยำ ด้วยอายุการใช้งานแบตเตอรี่ 6 ชั่วโมงและการผสานรวมลิฟต์ หุ่นยนต์จัดส่งอัตโนมัติจึงรับประกันการจัดส่งแบบไร้การสัมผัสที่มีประสิทธิภาพสำหรับโรงแรมและสำนักงาน
ดูเพิ่มเติม >>
ส่งคำถาม >>
แชสซีแบบล้อหลายทิศทางพร้อม 4WS
แชสซีแบบล้อหลายทิศทาง WD-W3-4400S พร้อม 4WS เป็นแพลตฟอร์มหุ่นยนต์บังคับเลี้ยวแบบ 4 ล้ออเนกประสงค์พร้อมระบบขับเคลื่อนอิสระ การบังคับเลี้ยวแบบอิสระ และระบบกันสะเทือนแบบหน่วงอิสระสำหรับแต่ละล้อ รองรับโหมดการเคลื่อนไหวที่ยืดหยุ่นหลายโหมด: การเคลื่อนไปข้างหน้า/ถอยหลัง การเลื่อนด้านข้าง การเลี้ยวเป็นศูนย์ในจุดเกิดเหตุ และการบังคับเลี้ยวของ Ackermann โครงสร้างที่กะทัดรัด แข็งแรง และทนทาน พร้อมด้วยมอเตอร์เซอร์โวฮับไฟฟ้า ยางนิวแมติกเสริม หรือยางที่ป้องกันการระเบิดแบบตัน เพื่อการปรับสภาพภูมิประเทศที่แข็งแกร่งและการบำรุงรักษาง่าย แบตเตอรี่ลิเธียมมาตรฐาน 48V30Ah พร้อมระบบป้องกัน BMS ห้องโดยสารภายในที่กว้างขวางและการออกแบบที่อยู่อาศัยทางอุตสาหกรรมที่สวยงามสงวนพื้นที่มากมายสำหรับน้ำหนักบรรทุกเสริม ซึ่งใช้กันอย่างแพร่หลายในการลาดตระเวน การตรวจสอบ การสำรวจภาคสนาม การวิจัยในห้องปฏิบัติการ และการพัฒนาหุ่นยนต์เพื่อการศึกษา
ดูเพิ่มเติม >>
ส่งคำถาม >>
แชสซีล้อไฟฟ้า Ackermann
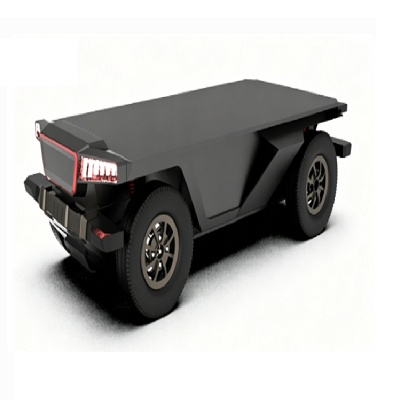
WD-W3-2200H โครงล้อแบบล้อไฟฟ้าของ Ackermann เป็นแพลตฟอร์มแบบเคลื่อนที่ด้วยไฟฟ้าสำหรับงานหนักทั่วไปที่มีการบูรณาการสูงสำหรับหุ่นยนต์แบบมีล้อ ใช้ระบบบังคับเลี้ยวด้านหน้าของ Ackermann บวกกับระบบขับเคลื่อนเฟืองท้ายแบบฮาร์ดบริดจ์ด้านหลัง พร้อมด้วยระบบกันสะเทือนแบบ A-arm คู่ที่พัฒนาขึ้นเอง เพลาล้อหลังแบบความเร็วคู่ และระบบขับเคลื่อนแบบไร้แปรงถ่านกำลังสูง 48V เมื่อจับคู่กับระบบเบรกคู่ดรัมหลังของดิสก์หน้าและห้องโดยสารว่างเปล่าภายในขนาดใหญ่พิเศษ แชสซีรองรับการกำหนดค่าแบบกำหนดเองได้หลายแบบ พร้อมความสามารถในการรับน้ำหนักมาก 300 กก. และระดับการป้องกันฝุ่นและน้ำกระเซ็นที่ IP54 มีการใช้กันอย่างแพร่หลายในการลาดตระเวนภาคสนาม การตรวจสอบลาดตระเวนกลางแจ้ง การสำรวจทางธรณีวิทยา การวิจัยทางวิทยาศาสตร์ของมหาวิทยาลัย และโครงการสอนหุ่นยนต์ไร้คนขับในการขับขี่อัตโนมัติ
ดูเพิ่มเติม >>
ส่งคำถาม >>
หุ่นยนต์ตระเวนรักษาความปลอดภัย
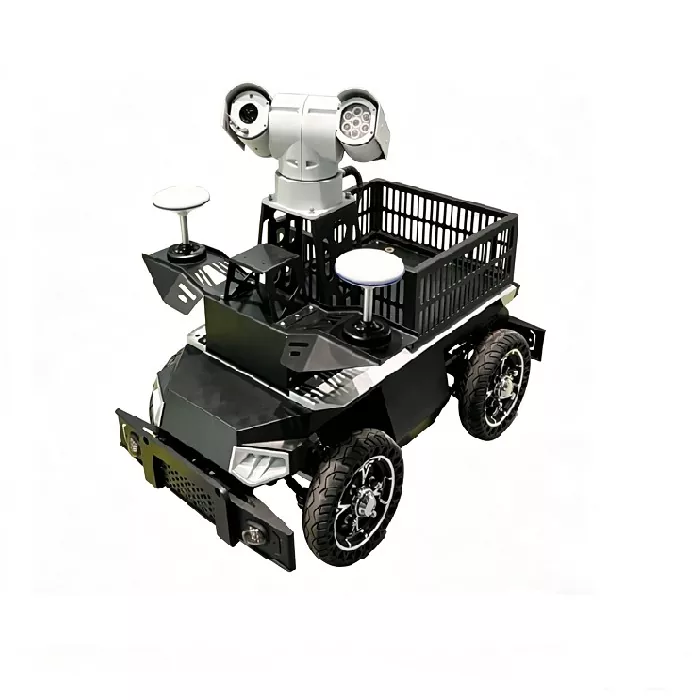
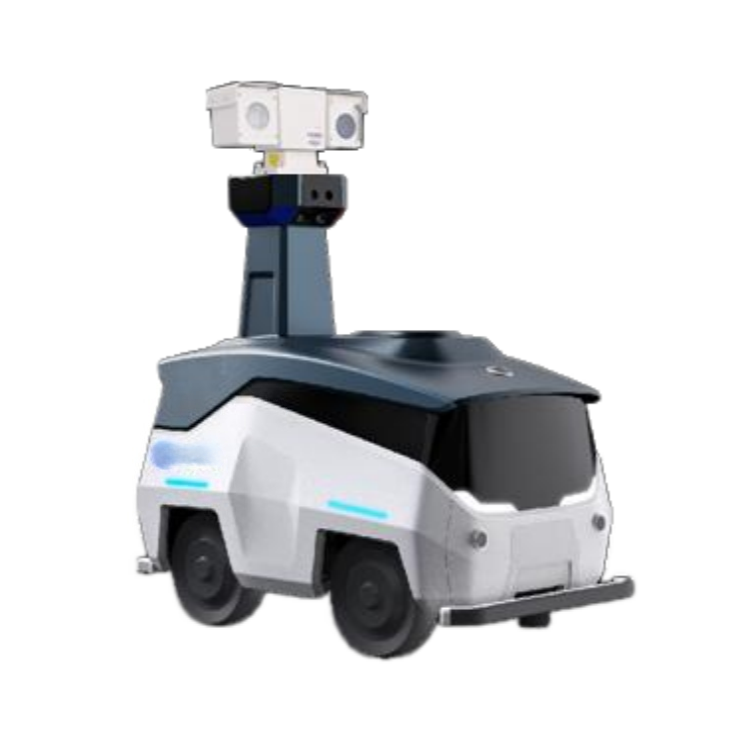
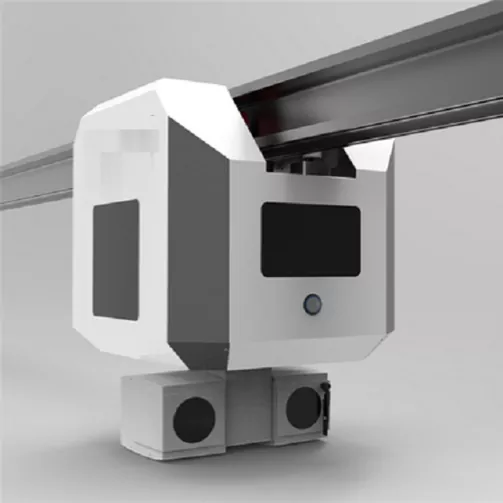
สรุปผลิตภัณฑ์ คำแนะนำ: (ประมาณ 240 ตัวอักษร รวมคีย์เวิร์ดหลัก) หุ่นยนต์ลาดตระเวนรักษาความปลอดภัยอัจฉริยะนี้ได้รับการออกแบบมาสำหรับสภาพแวดล้อมกลางแจ้งที่ซับซ้อน โดยผสานรวม LiDAR 16 เส้นและกิมบอลแบบออปติคัลคู่สำหรับการสร้างแบบจำลอง 3 มิติที่มีความแม่นยำสูงและการจดจำใบหน้า AI หุ่นยนต์ลาดตระเวนรักษาความปลอดภัยมีระบบกันสะเทือนและขับเคลื่อนอิสระสี่ล้อ ให้ความสามารถในการข้ามสิ่งกีดขวางที่ยอดเยี่ยม (มุมการปีนสูงสุด 15°) และการป้องกัน IP55 สำหรับการใช้งานทุกสภาพอากาศ มาพร้อมกับระบบนำทางแบบ Laser SLAM ซึ่งสนับสนุนการวางแผนเส้นทางอัตโนมัติและการสลับแบตเตอรี่อย่างรวดเร็ว ทำให้เป็นตัวเลือกที่เหมาะสำหรับการจัดการความปลอดภัยอัจฉริยะและไร้คนขับในสวนอุตสาหกรรม จุดชมวิว และชุมชนขนาดใหญ่ ซึ่งช่วยปรับปรุงประสิทธิภาพด้านความปลอดภัยและลดต้นทุนค่าแรงได้อย่างมีประสิทธิภาพ
ดูเพิ่มเติม >>
ส่งคำถาม >>
โครงรถแบบมีล้อ UGV Ackermann
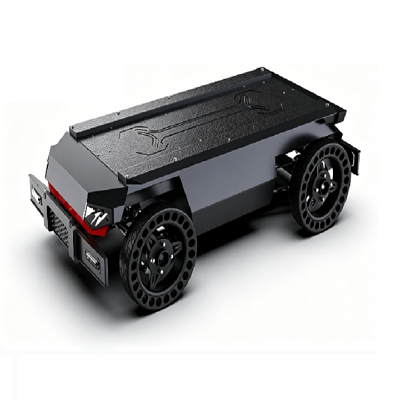
UGV Ackermann Wheeled Chassis สำหรับงานหนัก WD-W3-2200L เป็นแพลตฟอร์มเคลื่อนที่หุ่นยนต์ล้อเลื่อนอเนกประสงค์ที่มีการผสานรวมในระดับสูง พร้อมด้วยพวงมาลัย Ackermann ด้านหน้าและฮาร์ดบริดจ์ไดรฟ์เฟืองท้ายในตัวด้านหลัง ใช้ระบบกันสะเทือนทรงตัว A-arm คู่ที่พัฒนาขึ้นเอง เพลาล้อหลังความเร็วคู่ ระบบขับเคลื่อนไร้แปรงถ่านกำลังสูง 48V 1650W และระบบเบรกคู่ดรัมล้อหลังดิสก์หน้า มาพร้อมกับห้องโดยสารว่างเปล่าภายในขนาดใหญ่พิเศษ รองรับน้ำหนักได้มาก 300 กก. และเกรดกันฝุ่นและกันน้ำ IP54 รองรับการกำหนดค่าที่ปรับแต่งได้หลากหลาย เหมาะสำหรับการลาดตระเวน การตรวจสอบกลางแจ้ง การสำรวจทางธรณีวิทยา การวิจัยทางวิทยาศาสตร์ของมหาวิทยาลัย และโครงการสอนหุ่นยนต์ไร้คนขับในการขับขี่อัตโนมัติ
ดูเพิ่มเติม >>
ส่งคำถาม >>
«
1
...
13
14
15
16
17
...
25
»
คำแนะนำข่าวสาร
Tianjin Weide Aviation: กรณีศึกษาเชิงลึกเกี่ยวกับการปรับแต่งแชสซีแบบมีล้อ
ดูเพิ่มเติม >>
เหตุใดแพลตฟอร์มพิเศษสำหรับทุกพื้นที่จึงจำเป็นสำหรับการปฏิบัติการทางอุตสาหกรรมสมัยใหม่
ดูเพิ่มเติม >>
หุ่นยนต์สี่ส่วนสามารถเปลี่ยนการใช้งานทางอุตสาหกรรมและอัจฉริยะสมัยใหม่ได้อย่างไร
ดูเพิ่มเติม >>
หุ่นยนต์บริการพลิกโฉมอุตสาหกรรมสมัยใหม่และชีวิตประจำวันอย่างไร
ดูเพิ่มเติม >>
อะไรทำให้แพลตฟอร์มแบบมีล้อสำหรับงานหนัก W6 เป็นโซลูชั่นขั้นสูงสุดสำหรับการขนถ่ายวัสดุทางอุตสาหกรรม
ดูเพิ่มเติม >>
ผลิตภัณฑ์ใหม่ของ Tianjin Weide Aviation วางจำหน่ายแล้ว พร้อมด้วยแชสซีแบบมีล้อและแบบมีล้อที่ปรับให้เข้ากับสถานการณ์ต่างๆ ได้ ช่วยให้หุ่นยนต์พิเศษทำงานได้อย่างมีประสิทธิภาพ
ดูเพิ่มเติม >>
บริษัท
เกี่ยวกับเรา
พันธกิจและวิสัยทัศน์
ทีมวิจัยและพัฒนา
พันธมิตรระดับโลก
สินค้า
แพลตฟอร์มการเคลื่อนไหว
ระบบหุ่นยนต์
UAV ซีรีส์
ข่าวสารและข้อมูลเชิงลึก
ข่าวบริษัท
การเปิดตัวผลิตภัณฑ์
กรณีศึกษา
ข้อมูลเชิงลึกด้านอุตสาหกรรมI
คิวอาร์โค้ด
ติดต่อเรา
อีเมล
info@tjwdhk.cn
โทร
+86-15022269233
ที่อยู่
ห้อง 3025 อาคาร 1 โซน F ถนน Guangxuan ฐานสำนักงานใหญ่ท่าอากาศยานนานาชาติ เขตตงลี่ เมืองเทียนจิน ประเทศจีน
ลิขสิทธิ์ © 2026 Tianjin Weide Aviation Technology Co., Ltd. สงวนลิขสิทธิ์
Links
|
Sitemap
|
RSS
|
XML
|
นโยบายความเป็นส่วนตัว
✕
Email
Weide
X
เราใช้คุกกี้เพื่อมอบประสบการณ์การท่องเว็บที่ดีขึ้น วิเคราะห์การเข้าชมไซต์ และปรับแต่งเนื้อหาในแบบของคุณ การใช้ไซต์นี้แสดงว่าคุณยอมรับการใช้คุกกี้ของเรา
นโยบายความเป็นส่วนตัว
ปฏิเสธ
ยอมรับ