info@tjwdhk.cn
+86-15022269233
ภาษาไทย
English
Afrikaans
Latviešu
Hrvatski
lugha ya Kiswahili
አማርኛ
ភាសាខ្មែរ
ქართული
Hausa
Somali
Español
Português
русский
Français
日本語
Deutsch
tiếng Việt
Italiano
Nederlands
ภาษาไทย
Polski
한국어
Svenska
magyar
Malay
বাংলা ভাষার
Dansk
Suomi
हिन्दी
Pilipino
Türkçe
العربية
Indonesia
Norsk
تمل
český
ελληνικά
український
فارسی
தமிழ்
नेपाली
Burmese
български
Қазақша
Azərbaycan
Slovenský jazyk
Lietuvos
Eesti Keel
Română
Srpski језик
บ้าน
สินค้า
แพลตฟอร์มการเคลื่อนไหว
ระบบหุ่นยนต์
UAV ซีรีส์
แพลตฟอร์มแบบมีล้อ
แพลตฟอร์มที่ติดตาม
แพลตฟอร์มพิเศษทุกพื้นที่
หุ่นยนต์สี่เท่า
โครงหุ่นยนต์เพื่อการศึกษา
หุ่นยนต์เพื่อการเกษตร
หุ่นยนต์ทำความสะอาด
หุ่นยนต์ตรวจสอบอัตโนมัติ
หุ่นยนต์ดับเพลิง
หุ่นยนต์บริการ
หุ่นยนต์จัดการ
โซลูชั่น
โซลูชั่นการเกษตร
โซลูชั่นการก่อสร้าง
โซลูชั่นด้านพลังงาน
โซลูชั่นทางทะเล
โซลูชั่นการรักษาความปลอดภัย
โซลูชั่นฉุกเฉินและกู้ภัย
การปรับแต่ง
การปรับแต่งแชสซี
การพัฒนาหุ่นยนต์ที่สมบูรณ์
การออกแบบโซลูชันเฉพาะอุตสาหกรรม
ความร่วมมือ OEM / ODM
บริษัท
เกี่ยวกับเรา
พันธกิจและวิสัยทัศน์
ทีมวิจัยและพัฒนา
พันธมิตรระดับโลก
ดาวน์โหลดซอฟต์แวร์
อินเทอร์เฟซ
ข้อกำหนดการใช้งาน
ข่าวสารและข้อมูลเชิงลึก
ข่าวบริษัท
การเปิดตัวผลิตภัณฑ์
กรณีศึกษา
ข้อมูลเชิงลึกด้านอุตสาหกรรมI
ติดต่อเรา
ติดต่อเรา
English
Afrikaans
Latviešu
Hrvatski
lugha ya Kiswahili
አማርኛ
ភាសាខ្មែរ
ქართული
Hausa
Somali
Español
Português
русский
Français
日本語
Deutsch
tiếng Việt
Italiano
Nederlands
ภาษาไทย
Polski
한국어
Svenska
magyar
Malay
বাংলা ভাষার
Dansk
Suomi
हिन्दी
Pilipino
Türkçe
العربية
Indonesia
Norsk
تمل
český
ελληνικά
український
فارسی
தமிழ்
नेपाली
Burmese
български
Қазақша
Azərbaycan
Slovenský jazyk
Lietuvos
Eesti Keel
Română
Srpski језик
ค้นหา
บ้าน
สินค้า
โซลูชั่น
การปรับแต่ง
บริษัท
ดาวน์โหลดซอฟต์แวร์
ข่าวสารและข้อมูลเชิงลึก
ติดต่อเรา
ติดต่อเรา
บ้าน
สินค้า
แพลตฟอร์มการเคลื่อนไหว
ระบบหุ่นยนต์
UAV ซีรีส์
โซลูชั่น
โซลูชั่นการเกษตร
โซลูชั่นการก่อสร้าง
โซลูชั่นด้านพลังงาน
โซลูชั่นทางทะเล
โซลูชั่นการรักษาความปลอดภัย
โซลูชั่นฉุกเฉินและกู้ภัย
การปรับแต่ง
การปรับแต่งแชสซี
การพัฒนาหุ่นยนต์ที่สมบูรณ์
การออกแบบโซลูชันเฉพาะอุตสาหกรรม
ความร่วมมือ OEM / ODM
บริษัท
เกี่ยวกับเรา
พันธกิจและวิสัยทัศน์
ทีมวิจัยและพัฒนา
พันธมิตรระดับโลก
ดาวน์โหลดซอฟต์แวร์
อินเทอร์เฟซ
ข้อกำหนดการใช้งาน
ข่าวสารและข้อมูลเชิงลึก
ข่าวบริษัท
การเปิดตัวผลิตภัณฑ์
กรณีศึกษา
ข้อมูลเชิงลึกด้านอุตสาหกรรมI
ติดต่อเรา
ติดต่อเรา
ส่งอีเมลถึงเรา
บ้าน
สินค้า
สินค้า
สินค้า
แพลตฟอร์มการเคลื่อนไหว
แพลตฟอร์มแบบมีล้อ
แพลตฟอร์มที่ติดตาม
แพลตฟอร์มพิเศษทุกพื้นที่
หุ่นยนต์สี่เท่า
โครงหุ่นยนต์เพื่อการศึกษา
ระบบหุ่นยนต์
หุ่นยนต์เพื่อการเกษตร
หุ่นยนต์ทำความสะอาด
หุ่นยนต์ตรวจสอบอัตโนมัติ
หุ่นยนต์ดับเพลิง
หุ่นยนต์บริการ
หุ่นยนต์จัดการ
UAV ซีรีส์
สินค้าใหม่
ช่วงล่างของแชสซีตีนตะขาบยางตีนตะขาบ
ช่วงล่างแบบตีนตะขาบ | แชสซีติดตามยางและหุ่นยนต์
W6 แท่นล้อสำหรับงานหนัก
W3 แท่นล้อสำหรับงานปานกลาง
W1 แพลตฟอร์มแบบมีล้อสำหรับงานเบา
ดูเพิ่มเติม
View as
แชสซีล้อสำหรับงานหนักแบบกำหนดเอง
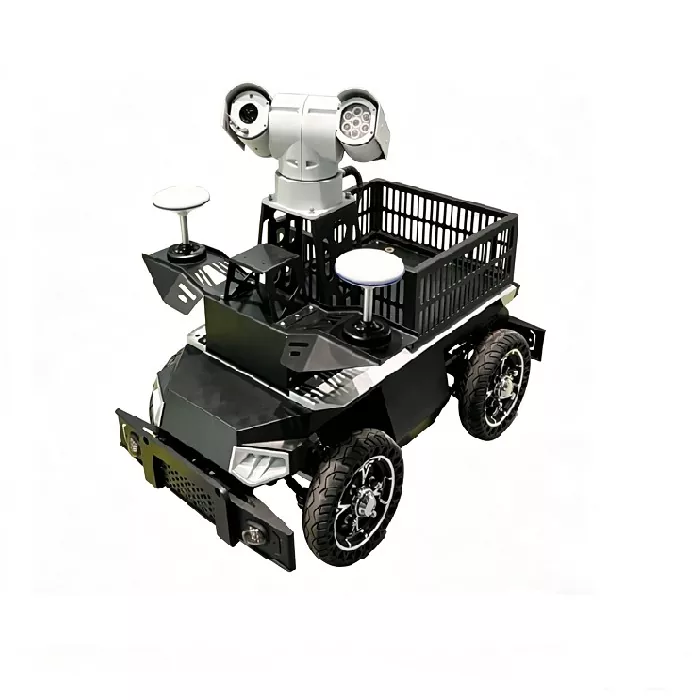
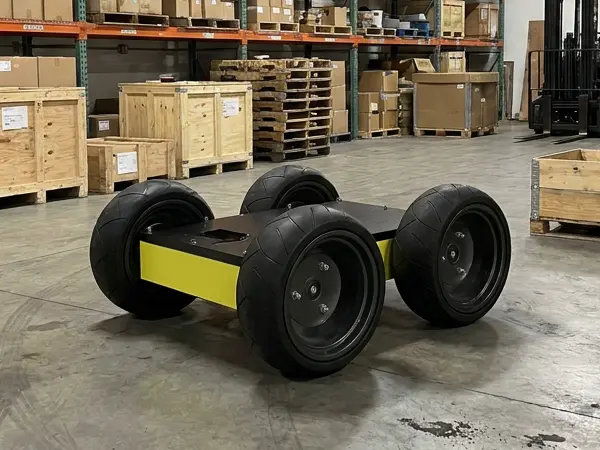
ในฐานะผู้ผลิตแชสซีแบบล้อแบบกำหนดเองระดับมืออาชีพ เราจัดหาแชสซีแบบล้อเฟืองท้ายที่รับภาระหนักความเร็วต่ำนี้ แพลตฟอร์มเคลื่อนที่ไร้คนขับนี้สร้างด้วยแผ่นโลหะผสมเหล็กหนา โดยรองรับน้ำหนักบรรทุกสูงสุด 320 กก. พร้อมด้วยมอเตอร์ไร้แปรงถ่าน 48V DC แรงบิดพิกัดสูง 1150N.M และเกรดการป้องกัน IP54 มีความสามารถในการปีนเขา 30°, ทางข้ามขั้นสูงสุด 330 มม., ยางขนาดใหญ่ 640 มม. และระยะห่างจากพื้นสูงสำหรับภูมิประเทศกลางแจ้งที่ซับซ้อน เราให้บริการ OEM และ ODM แบบกำหนดเองเต็มรูปแบบในด้านขนาด น้ำหนักบรรทุก ความเร็ว และโครงสร้างการติดตั้งเพื่อให้ตรงกับโครงการด้านวิศวกรรม โลจิสติกส์ และหุ่นยนต์ตรวจสอบของคุณ
ดูเพิ่มเติม >>
ส่งคำถาม >>
แชสซีล้อหุ่นยนต์ดิฟเฟอเรนเชียล
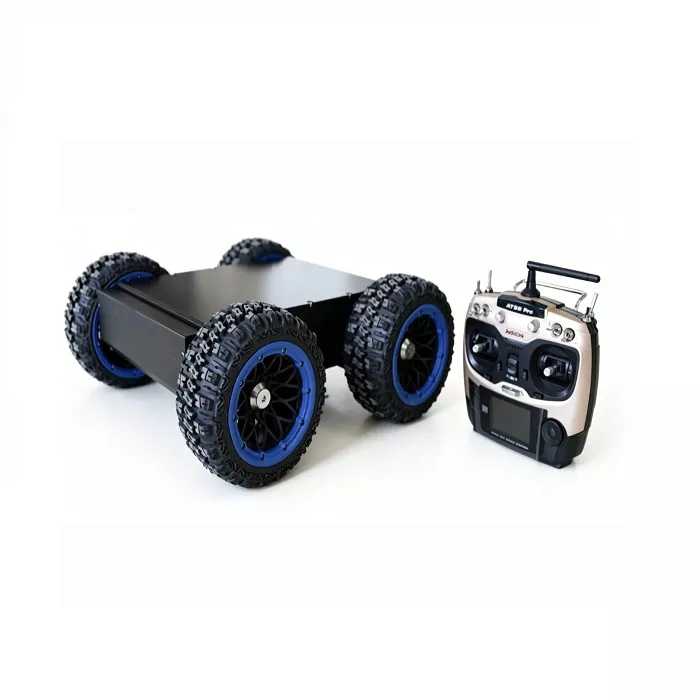
แชสซีล้อหุ่นยนต์เฟืองท้าย WD-W1 S/M/L มี 3 รุ่น: S งานเบาความเร็วต่ำ, M ความเร็วสูงปานกลาง, แพลตฟอร์มขนาดใหญ่รับภาระหนัก L ใช้การออกแบบพวงมาลัยแบบดิฟเฟอเรนเชียล โลหะผสมเหล็กและเฟรมอลูมิเนียมคอมโพสิตพร้อมการเคลือบป้องกันสนิมสีเหลือง กันฝุ่นและกันน้ำระดับ IP64 ซีรีส์นี้ครอบคลุมน้ำหนักบรรทุกสูงสุดตั้งแต่ 25 กก. ถึง 100 กก. มุมการปีนสูงสุด 30° ประสิทธิภาพในการข้ามสิ่งกีดขวางที่แข็งแกร่ง ระบบขับเคลื่อน DC แบบไร้แปรงถ่าน 24V/48V ที่ผสานรวมไว้ล่วงหน้า พื้นที่ติดตั้งด้านบนขนาดใหญ่ที่สงวนไว้ แชสซีเคลื่อนที่ทางอุตสาหกรรมที่เหมาะสำหรับการตรวจสอบ การขนส่ง การพัฒนาขั้นที่สองของหุ่นยนต์ไร้คนขับกลางแจ้ง
ดูเพิ่มเติม >>
ส่งคำถาม >>
แชสซีเคลื่อนที่แบบล้อเลื่อนขนาดเล็ก
โครงเคลื่อนที่แบบล้อเลื่อนขนาดเล็ก WD-W1mini เป็นฐานหุ่นยนต์เฟืองท้ายที่มีการบูรณาการสูงอเนกประสงค์โดยไม่มีการดูดซับแรงกระแทก แพลตฟอร์มแบบล้อขนาดกะทัดรัดนี้รวมแบตเตอรี่, BMS, โมดูลจ่ายไฟ, เซอร์โวมอเตอร์ไร้แปรงถ่าน 250W, ตัวเข้ารหัสที่มีความแม่นยำสูง ไดรเวอร์ และชุดเบรกภายในยูนิตจ่ายไฟ ด้วยรูปแบบภายในที่กะทัดรัด จึงสงวนพื้นที่ติดตั้งที่เพียงพอสำหรับการพัฒนาขั้นที่สอง ซึ่งใช้กันอย่างแพร่หลายสำหรับหุ่นยนต์เคลื่อนที่ตรวจสอบ ลาดตระเวน และการศึกษา โดดเด่นด้วยตัวเครื่องอะลูมิเนียมอัลลอยด์ การป้องกัน IP54 น้ำหนักบรรทุกสูงสุด 18 กก. และความสามารถในการไต่ระดับ 20° โครงเครื่องเคลื่อนที่น้ำหนักเบาที่เหมาะสำหรับนักพัฒนาหุ่นยนต์
ดูเพิ่มเติม >>
ส่งคำถาม >>
หุ่นยนต์คลานผนังดูดซับสุญญากาศ
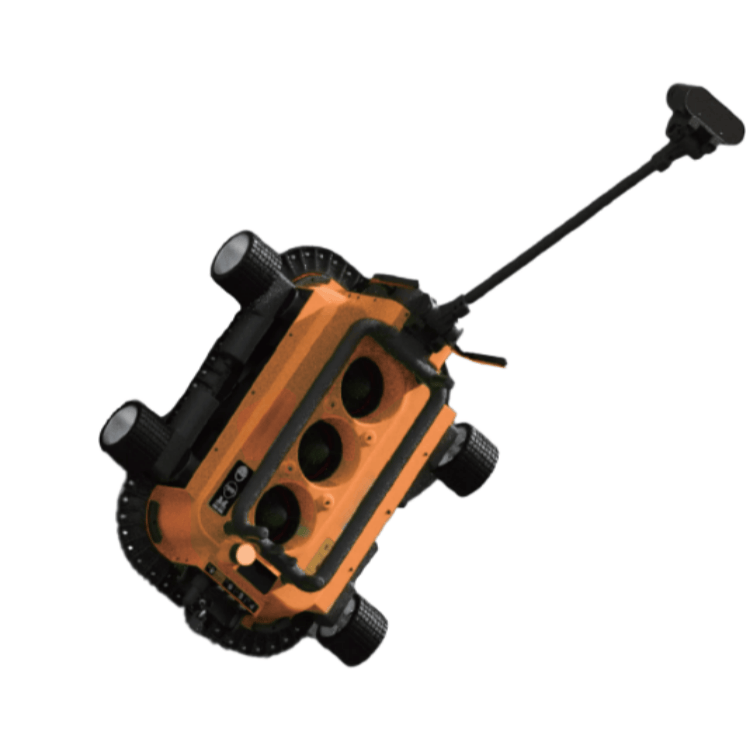
ออกแบบมาสำหรับพื้นที่จำกัด หุ่นยนต์คลานผนังดูดซับสุญญากาศ B30-4 ใช้แรงดันลบเพื่อยึดติดกับพื้นผิวใดๆ ด้วยน้ำหนักเพียง 9.8 กก. และน้ำหนักบรรทุก 5 กก. มีกล้องคู่ 1080p และระยะสัญญาณไร้สาย 1 กม. นักปีนเขาที่คล่องตัวนี้รับประกันความปลอดภัยในการตรวจสอบจากระยะไกลในสภาพแวดล้อมทางอุตสาหกรรมที่แคบได้อย่างมีประสิทธิภาพ
ดูเพิ่มเติม >>
ส่งคำถาม >>
หุ่นยนต์คลานทำความสะอาดผนัง
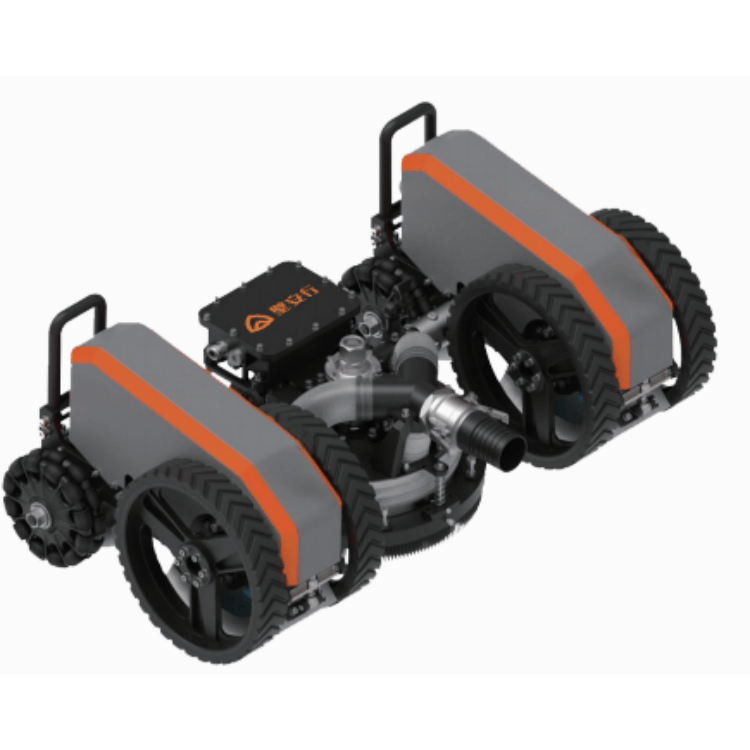
หุ่นยนต์คลานทำความสะอาดผนัง B20-4 ใช้โครงแม่เหล็กที่ยืดหยุ่นเพื่อการทำความสะอาดตัวเรืออย่างมั่นคง ด้วยแรงดัน 3,000 บาร์ ช่วยขจัดสนิมบนพื้นผิวโค้งได้อย่างมีประสิทธิภาพ หุ่นยนต์ปีนป่ายนี้ทำงานที่เป็นอันตรายโดยอัตโนมัติ มั่นใจในความปลอดภัยและผลผลิตสูงในการบำรุงรักษาทางอุตสาหกรรม
ดูเพิ่มเติม >>
ส่งคำถาม >>
หุ่นยนต์ปีนกำแพงอุตสาหกรรม
หุ่นยนต์ปีนกำแพงอุตสาหกรรมนี้ได้รับการออกแบบทางวิศวกรรมสำหรับงานระดับความสูงบนพื้นผิวแม่เหล็ก มีระบบเซอร์โวมอเตอร์ที่แข็งแกร่งและการป้องกัน IP65 ช่วยให้มั่นใจในการทำงานที่เชื่อถือได้ในสภาพแวดล้อมที่รุนแรง ด้วยขนาดกะทัดรัด 560540220 มม. และน้ำหนักบรรทุกได้มาก 30-40 กก. หุ่นยนต์ปีนป่ายนี้มีความเป็นเลิศในการทำความสะอาดตัวเรือ การตรวจสอบถัง และการบำรุงรักษางานหนัก ล้อโพลียูรีเทนและความสามารถในการข้ามสิ่งกีดขวาง 10 มม. รับประกันการนำทางที่ราบรื่น ทำให้เป็นโซลูชั่นที่มีประสิทธิภาพสำหรับการทำงานในแนวดิ่งอัตโนมัติ
ดูเพิ่มเติม >>
ส่งคำถาม >>
«
1
...
15
16
17
18
19
...
25
»
คำแนะนำข่าวสาร
Tianjin Weide Aviation: กรณีศึกษาเชิงลึกเกี่ยวกับการปรับแต่งแชสซีแบบมีล้อ
ดูเพิ่มเติม >>
เหตุใดแพลตฟอร์มพิเศษสำหรับทุกพื้นที่จึงจำเป็นสำหรับการปฏิบัติการทางอุตสาหกรรมสมัยใหม่
ดูเพิ่มเติม >>
หุ่นยนต์สี่ส่วนสามารถเปลี่ยนการใช้งานทางอุตสาหกรรมและอัจฉริยะสมัยใหม่ได้อย่างไร
ดูเพิ่มเติม >>
หุ่นยนต์บริการพลิกโฉมอุตสาหกรรมสมัยใหม่และชีวิตประจำวันอย่างไร
ดูเพิ่มเติม >>
อะไรทำให้แพลตฟอร์มแบบมีล้อสำหรับงานหนัก W6 เป็นโซลูชั่นขั้นสูงสุดสำหรับการขนถ่ายวัสดุทางอุตสาหกรรม
ดูเพิ่มเติม >>
ผลิตภัณฑ์ใหม่ของ Tianjin Weide Aviation วางจำหน่ายแล้ว พร้อมด้วยแชสซีแบบมีล้อและแบบมีล้อที่ปรับให้เข้ากับสถานการณ์ต่างๆ ได้ ช่วยให้หุ่นยนต์พิเศษทำงานได้อย่างมีประสิทธิภาพ
ดูเพิ่มเติม >>
บริษัท
เกี่ยวกับเรา
พันธกิจและวิสัยทัศน์
ทีมวิจัยและพัฒนา
พันธมิตรระดับโลก
สินค้า
แพลตฟอร์มการเคลื่อนไหว
ระบบหุ่นยนต์
UAV ซีรีส์
ข่าวสารและข้อมูลเชิงลึก
ข่าวบริษัท
การเปิดตัวผลิตภัณฑ์
กรณีศึกษา
ข้อมูลเชิงลึกด้านอุตสาหกรรมI
คิวอาร์โค้ด
ติดต่อเรา
อีเมล
info@tjwdhk.cn
โทร
+86-15022269233
ที่อยู่
ห้อง 3025 อาคาร 1 โซน F ถนน Guangxuan ฐานสำนักงานใหญ่ท่าอากาศยานนานาชาติ เขตตงลี่ เมืองเทียนจิน ประเทศจีน
ลิขสิทธิ์ © 2026 Tianjin Weide Aviation Technology Co., Ltd. สงวนลิขสิทธิ์
Links
|
Sitemap
|
RSS
|
XML
|
นโยบายความเป็นส่วนตัว
✕
Email
Weide
X
เราใช้คุกกี้เพื่อมอบประสบการณ์การท่องเว็บที่ดีขึ้น วิเคราะห์การเข้าชมไซต์ และปรับแต่งเนื้อหาในแบบของคุณ การใช้ไซต์นี้แสดงว่าคุณยอมรับการใช้คุกกี้ของเรา
นโยบายความเป็นส่วนตัว
ปฏิเสธ
ยอมรับ